
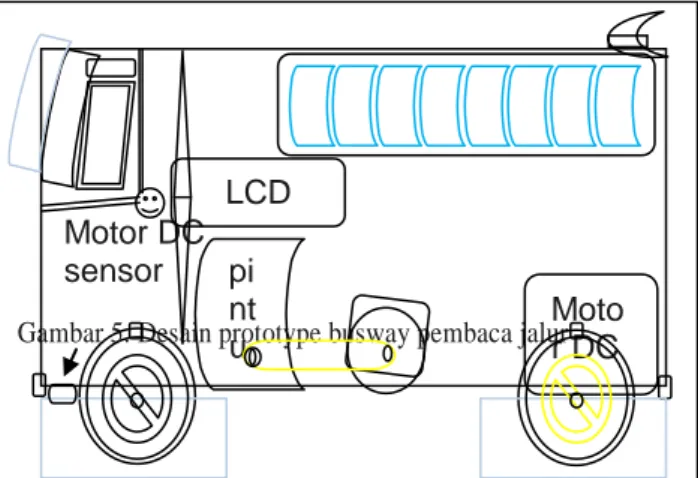
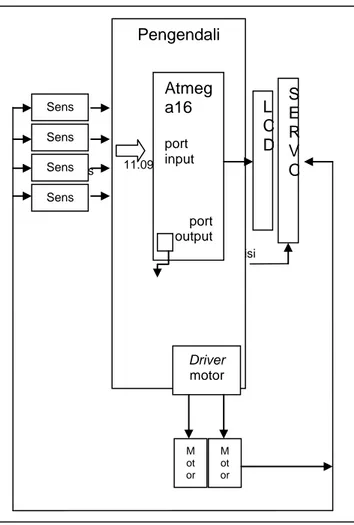
Robot Pembaca Jalur Busway Berbasis Mikrokontroler AVR ATmega 16
Teks penuh
Gambar


Dokumen terkait
Berdasarkan hasil pengujian yang telah dilakukan terhadap “ Servo Kontroler Sebagai Penggerak Kaki Robot dengan Komunikasi Serial Berbasis Mikrokontroler ATmega16 ”
buat ini dengan judul “ Aplikasi Remote Control Wireless Pada Robot Pendeteksi Logam Di Air Tawar Berbasis Mikrokontroler Atmega 16 ” adalah benar hasil karya
Sistem robot hovercraft line follower memiliki respon yang mampu mempertahankan posisi setimbang saat mengikuti garis dengan menaikkan/ menurunkan kecepatan motor DC
proteus. Dimana dalam rangkaian robot line follower ini terdapat 3 bagian utama, yaitu bagian sensor, komparator dan driver. Untuk bagian sensor dalm software proteus
Pada bab ini akan lebih banyak membahas tentang mengapa penulis membuat sebuah mobil robot yang bisa mendeteksi garis dan menghindari halang rintang dengan menggunakan sensor
