
PERANCANGAN ROBOT MOBIL PENJEJAK DINDING KORIDOR MENGGUNAKAN KENDALI LOGIKA FUZZY
Teks penuh
Gambar
Dokumen terkait
PERANCANGAN DAN PEMBUATAN SISTEM KENDALI PENGEREMAN PADA MOBIL REMOTE CONTROL (RC). DENGAN METODA
Kendali Pengereman Pada Mobil Remote Control ( RC ) Dengan Metoda Logika Fuzzy ”. Dengan pemasangan sistem ini pada mobil RC
Sistem kendali pengereman dilakukan dengan menerapkan logika fuzzy sugeno untuk mengatur kecepatan motor DC sebagai penggerak mobil Remote Control.. Hasil
Berdasarkan seluruh pengujian dan uraian laporan perancangan Robot line follower dengan kendali logika fuzzy, dapat diambil kesimpulan yang mungkin dapat dijadikan
Berdasarkan seluruh pengujian dan uraian laporan perancangan Robot line follower dengan kendali logika fuzzy, dapat diambil kesimpulan yang mungkin dapat dijadikan
Berdasarkan permasalahan tersebut maka dalam penelitian ini dibuat sebuah sistem kendali FLC yang diterapkan pada sebuah robot penjejak garis.. Sensor yang digunakan
Maka pada tugas akhir ini akan dibuat pemodelan mobile robot berpenggerak differensial menggunakan metode kendali logika fuzzy dan Particle Swarm Optimization
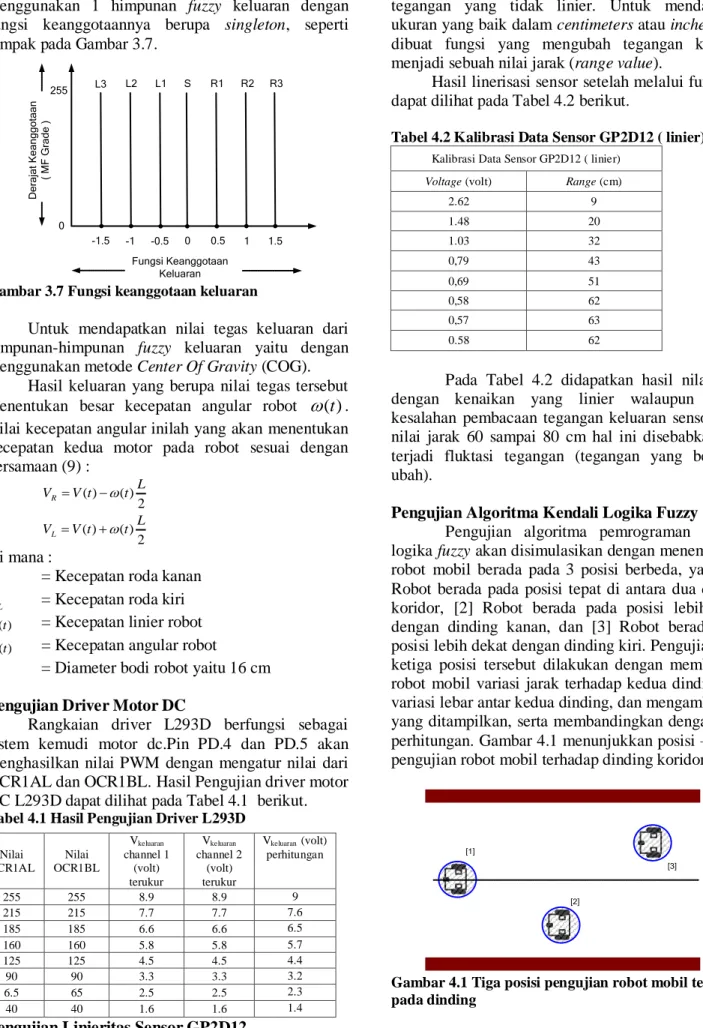
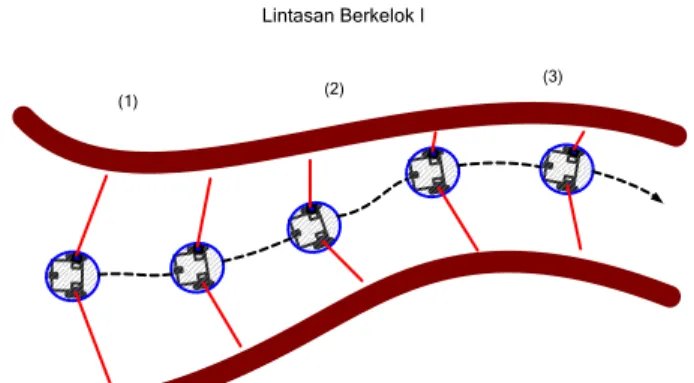
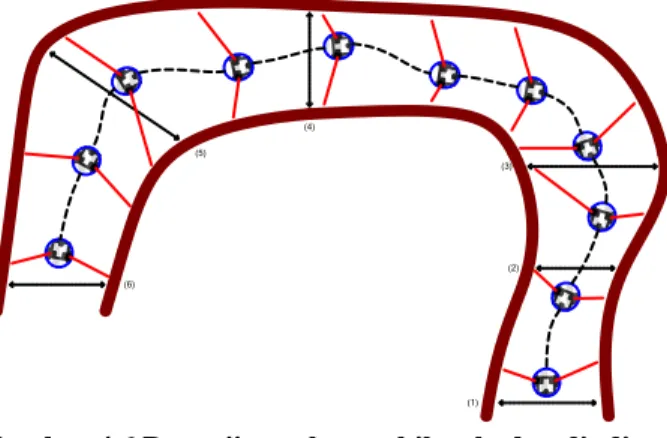
Pengujian simulasi dilakukan dengan menempatkan robot dalam lingkungan yang ditentukan, seperti lingkungan untuk robot mengikuti dinding kanan atau kiri, koridor,
