
Navigasi Indoor Berbasis Peta pada Robot Beroda dengan Platform Robot Operating System
Teks penuh
Gambar


Dokumen terkait
Check point 1. daerah check point yang dipilih mempunyai parameter yang unik dibandingkan daerah lain. Parameter yang digunakan antara lain adalah jarak robot terhadap dinding
Skripsi ini merancang dan mengimplementasikan algoritma kendali pada robot wall follower beroda Abimanyu KRPAI 2016 dengan menggunakan metode fuzzy logic model Sugeno, sehingga
Pengujian navigasi mobile adalah pengujian terhadap kemampuan sistem yang diberikan pada robot untuk mendeteksi dalam menentukan navigasi. Untuk pengujian dimasukan
Robot beroda penghindar halangan ini menggunakan metode logika fuzzy, metode ini digunakan untuk mempresentasikan nilai- nilai crisp kemudian di ubah ke dalam bahasa
Dengan ini saya menyatakan bahwa Tugas Akhir dengan judul “NAVIGASI 4 WHEEL OMNI DRIVE ROBOT MANUAL PADA KRAI 2014 BERBASIS TRAJEKTORI” beserta seluruh isinya adalah
Check point 1. daerah check point yang dipilih mempunyai parameter yang unik dibandingkan daerah lain. Parameter yang digunakan antara lain adalah jarak robot terhadap dinding
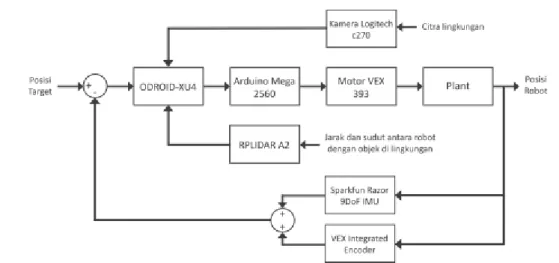
Gambar.1 Diagram sistem navigasi mobile robot dalam ruangan berbasis Autonomous Navigation Simultaneous-Localization-and-Mapping SLAM Gmapping Data yang berasal dari RGB-D camera
Pada tahap ini subscriber_test berfungsi sebagai node subscriber untuk Indoor GPS Marvelmind yang menerima data mengenai beacon mobile dan juga berfungsi sebagai node publisher untuk
