
Kontroler lengan robot menggunakan motor servo dan motor stepper dengan masukan 3 AXIS
Teks penuh
Gambar


Dokumen terkait
Dengan pengaturan Motor, Sensor Ultrasonik, serta Switch dengan menggunakan mikrokontroller, diharapkan Robot Lengan yang akan dibuat dapat bergerak sesuai dengan mekanis dan
Terselesaikannya tugas akhir dengan judul “ PERANCANGAN SISTEM KENDALI ROBOT TANGAN MENGGUNAKAN MOTOR SERVO DAN SENSOR FLEX BERBASIS MIKROKONTROLER ATMEGA32 ” ini tidak
Hasil eksperimen menunjukkan desain dan rancang bangun robot dengan dua model lengan, yaitu lengan pemegang shuttlecock menggunakan pneumatik sedangkan lengan
Penelitian tersebut membahas tentang bagaimana sebuah robot lengan 3 sendi dapat memindah suatu barang dari satu posisi ke posisi yang lain.. Kekurangan dari penelitian ini yaitu
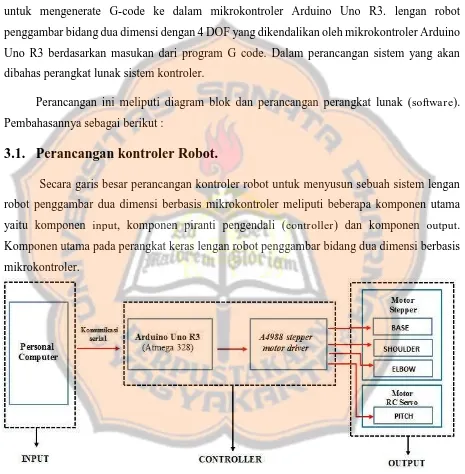
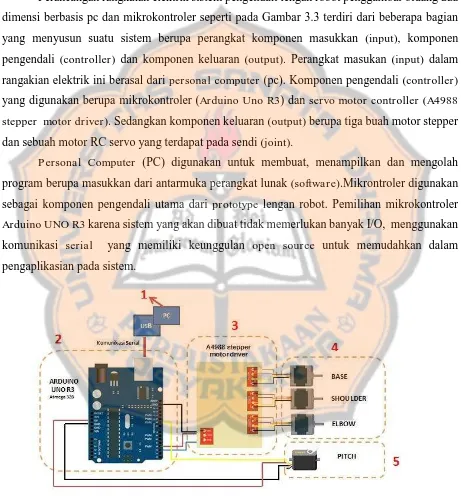
Dalam Tugas Akhir ini, lengan robot 3 DOF berbasis ATMega328 untuk memindahkan susu kotak 115mL dari conveyor kecil ke dalam kardus yang berada di conveyor besar dan
Dari hasil pengimplementasian perencanaan lintasan pada mobile robot Qbot menggunakan metode Radial Basis Function dengan kontroler PID Fuzzy dapat disimpulkan bahwa plant
Image subtraction adalah metode yang memisahkan antara objek dengan latarnya, metode tersebut dapat digunakan pada proses pemindaian dan pemindahan barang menggunakan robot
Dengan ini saya menyatakan bahwa Tugas Akhir dengan judul “ANALISIS DAN DESAIN KONTROLER FUZZY-PID PADA PLANT MOTOR DC BERBASIS SPREADSHEET MENGGUNAKAN PENDEKATAN METODE
