
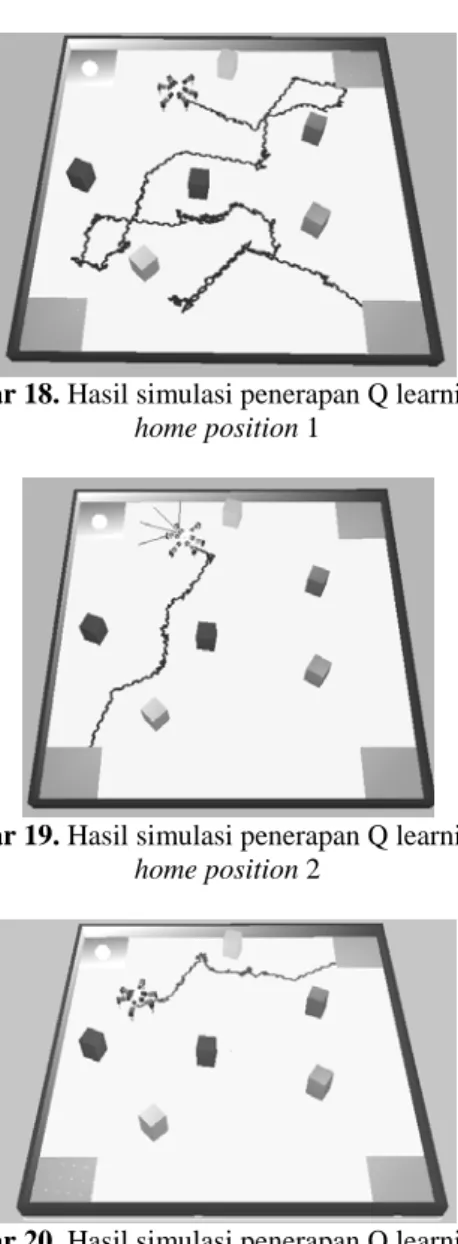
Penerapan Behavior Based Architecture dan Q Learning pada Sistem Navigasi Otonom Hexapod Robot
Teks penuh
Gambar
Dokumen terkait
Hasil pengukuran lapangan mengenai kinerja material bata kapur antara bata kapur eksposed dan plester yang diukur pada waktu terbit hingga terbenamnya matahari (07.00 WIB
Dari hasil ini dapat disimpulkan bahwa variabel nilai fungsional(X1), nilai emosional (X2), dan nilai sosial (X3) semua variabel tersebut berpengaruh signifikan terhadap
Dalam penelitian ini ada dua variabel, yaitu manajemen penddikan dan mutu pendidikan. Fungsi manajemen pendidikan adalah proses perencaan, pengorganisasian,
[r]
Pada mat a kuliah ini dibahas t ent ang Filsafat Pancasila, Eksist ensi, Kedudukan dan Fungsi Pancasila, Pancasila sebagai pandangan Hidup Bangsa, pancasila
Metode penelitian ini adalah Penelitian Tindakan Kelas yang terdiri dari 2 siklus dan tiap siklus terdiri dari 4 tahap, yaitu perencanaan, pelaksanaan, observasi,
Transparansi perairan pada musim hujan lebih rendah dibandingkan pada musim kemarau, terutama tahun 2005 transparansi perairan Teluk Jakarta adalah yang terendah berbanding
mampu memberikan banyak fasilitas yang membuat masyarakan pada saat ini sehingga berlomba-lomba untuk memiliki smartphone yang berbasiskan andorid, yang menjadikan
