
Implementasi Fuzzy Logic Pada Microcontoller Untuk Kendali Putaran Motor DC
Teks penuh
Gambar
Dokumen terkait
Dengan menggunakan parameter yang telah diperoleh pada pengujian statis dan pengujian dinamis pada kondisi beban nol, maka pada kondisi berbeban (variasi torsi
ditampilkan respon kecepatan motor dc kalang terbuka hasil simulasi dengan menjalankan gambar 5.Dari grafik respon tersebut dapat diketahui terjadi waktu tunda
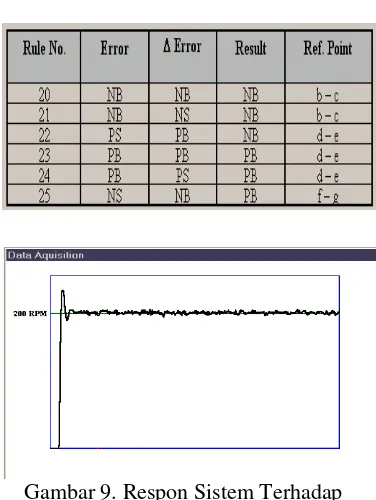
Dengan penentuan rule base yang dibagi ke dalam 9 area dan output yang dibagi ke dalam 5 variabel linguistik pada fuzzy logic sudah mampu untuk mencapai output respon yang
Pada gambar 7.b terlihat rule dari keseluruhan, ada 8 rule yang dapat kita buat, untuk mengatur kecenderungan apakah jarak bucket semakin jauh atau dekat, kita
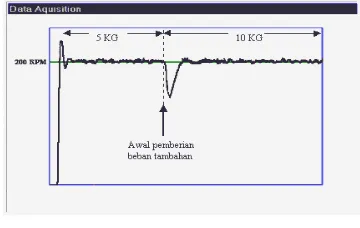
Hasil pengujian dengan menggunakan kontrol logika fuzzy menghasilkan kecepatan motor yang mampu mencapai nilai setting point , kecepatan putaran yang naik secara bertahap
Apabila dibandingkan variasi referensi tetap kecepatan motor BLDC yang diujikan dapat dilihat dari bentuk tanggapan transien sistem dan parameter kriteria
Dari percobaan yang dilakukan dalam pengujian respon sistem kendali baik dengan variasi bentuk membership function, variasi jumlah label membership function dan variasi
Dari gambar grafik di atas dapat dilihat bahwa, pada set point 2000, dengan menggunakan kontrol PID Ideal waktu yang didapat untuk mencapai titik puncak/maximum (Tp)
