
ROBOT PENGHINDAR HALANGAN DENGAN MIKROKONTROLER AT89C51.
Teks penuh
Gambar


Dokumen terkait
Mikrokontroler basic stamp 2P40 berfungsi sebagai otak dari robot yang mengendalikan semua komponen yang ada di dalam robot seperti sensor garis, sensor jarak, sensor warna
Pada laporan akhir ini dibuat perancangan mobil robot pendeteksi gas karbon monoksida (CO) menggunakan motor DC sebagai penggerak, sensor ultrasonik sebagai
Apabila sensor ultrasonik SRF04 mendeteksi halangan disebelah kiri maka robot akan belok kanan, apabila sensor ultrasonik SRF04 mendeteksi halangan disebelah kanan maka
Analisa Pengujian Robot Mengindari Halangan Pada Bagian Kiri dan Depan Dari tampilan pada hyperterminal, data yang didapat dan grafik yang dibuat berdasarkan data tersebut,
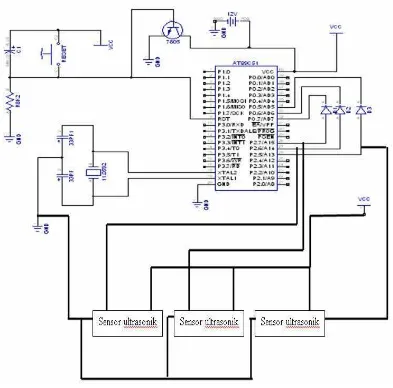
Perancangan ini menggunakan sensor ultrasonik untuk mendeteksi dinding lintasan, motor DC penggerak untuk menggerakkan robot maju dan mundur, motor DC kemudi untuk menggerakkan robot
Dengan memanfaatkan hasil keluaran tranduser ultrasonik diatas dan menggunakan metode menghindari halangan yang telah ditentukan maka dapat diketahui bahwa lengan robot ROB3
Pada saat obstacle didekatkan dengan sensor ultrasonik 2 disebelah kanan robot bagian ujung link-1, robot bergerak menghindari obstacle dengan bergerak kearah kiri
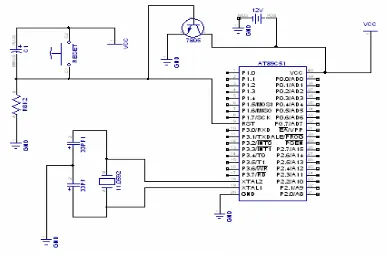
Sistem robot terdiri dari rangkaian mikrokontroler AT89S51 sebagai otak robot, rangkaian sensor LDR yang berfungsi mendeteksi intensitas cahaya, rangkaian ADC0809 yang berfungsi
